
Ташхиси амалии таҷҳизоти вазнин: аз рамзҳои хатогӣ то қисмҳои аслӣ
Дастури мукаммал барои харидорон ва операторони мошинҳои вазнин: ташхиси саривақтӣ, хатогиҳои маъмул, санҷиши гидравлика ва таъмини қисмҳои аслӣ.
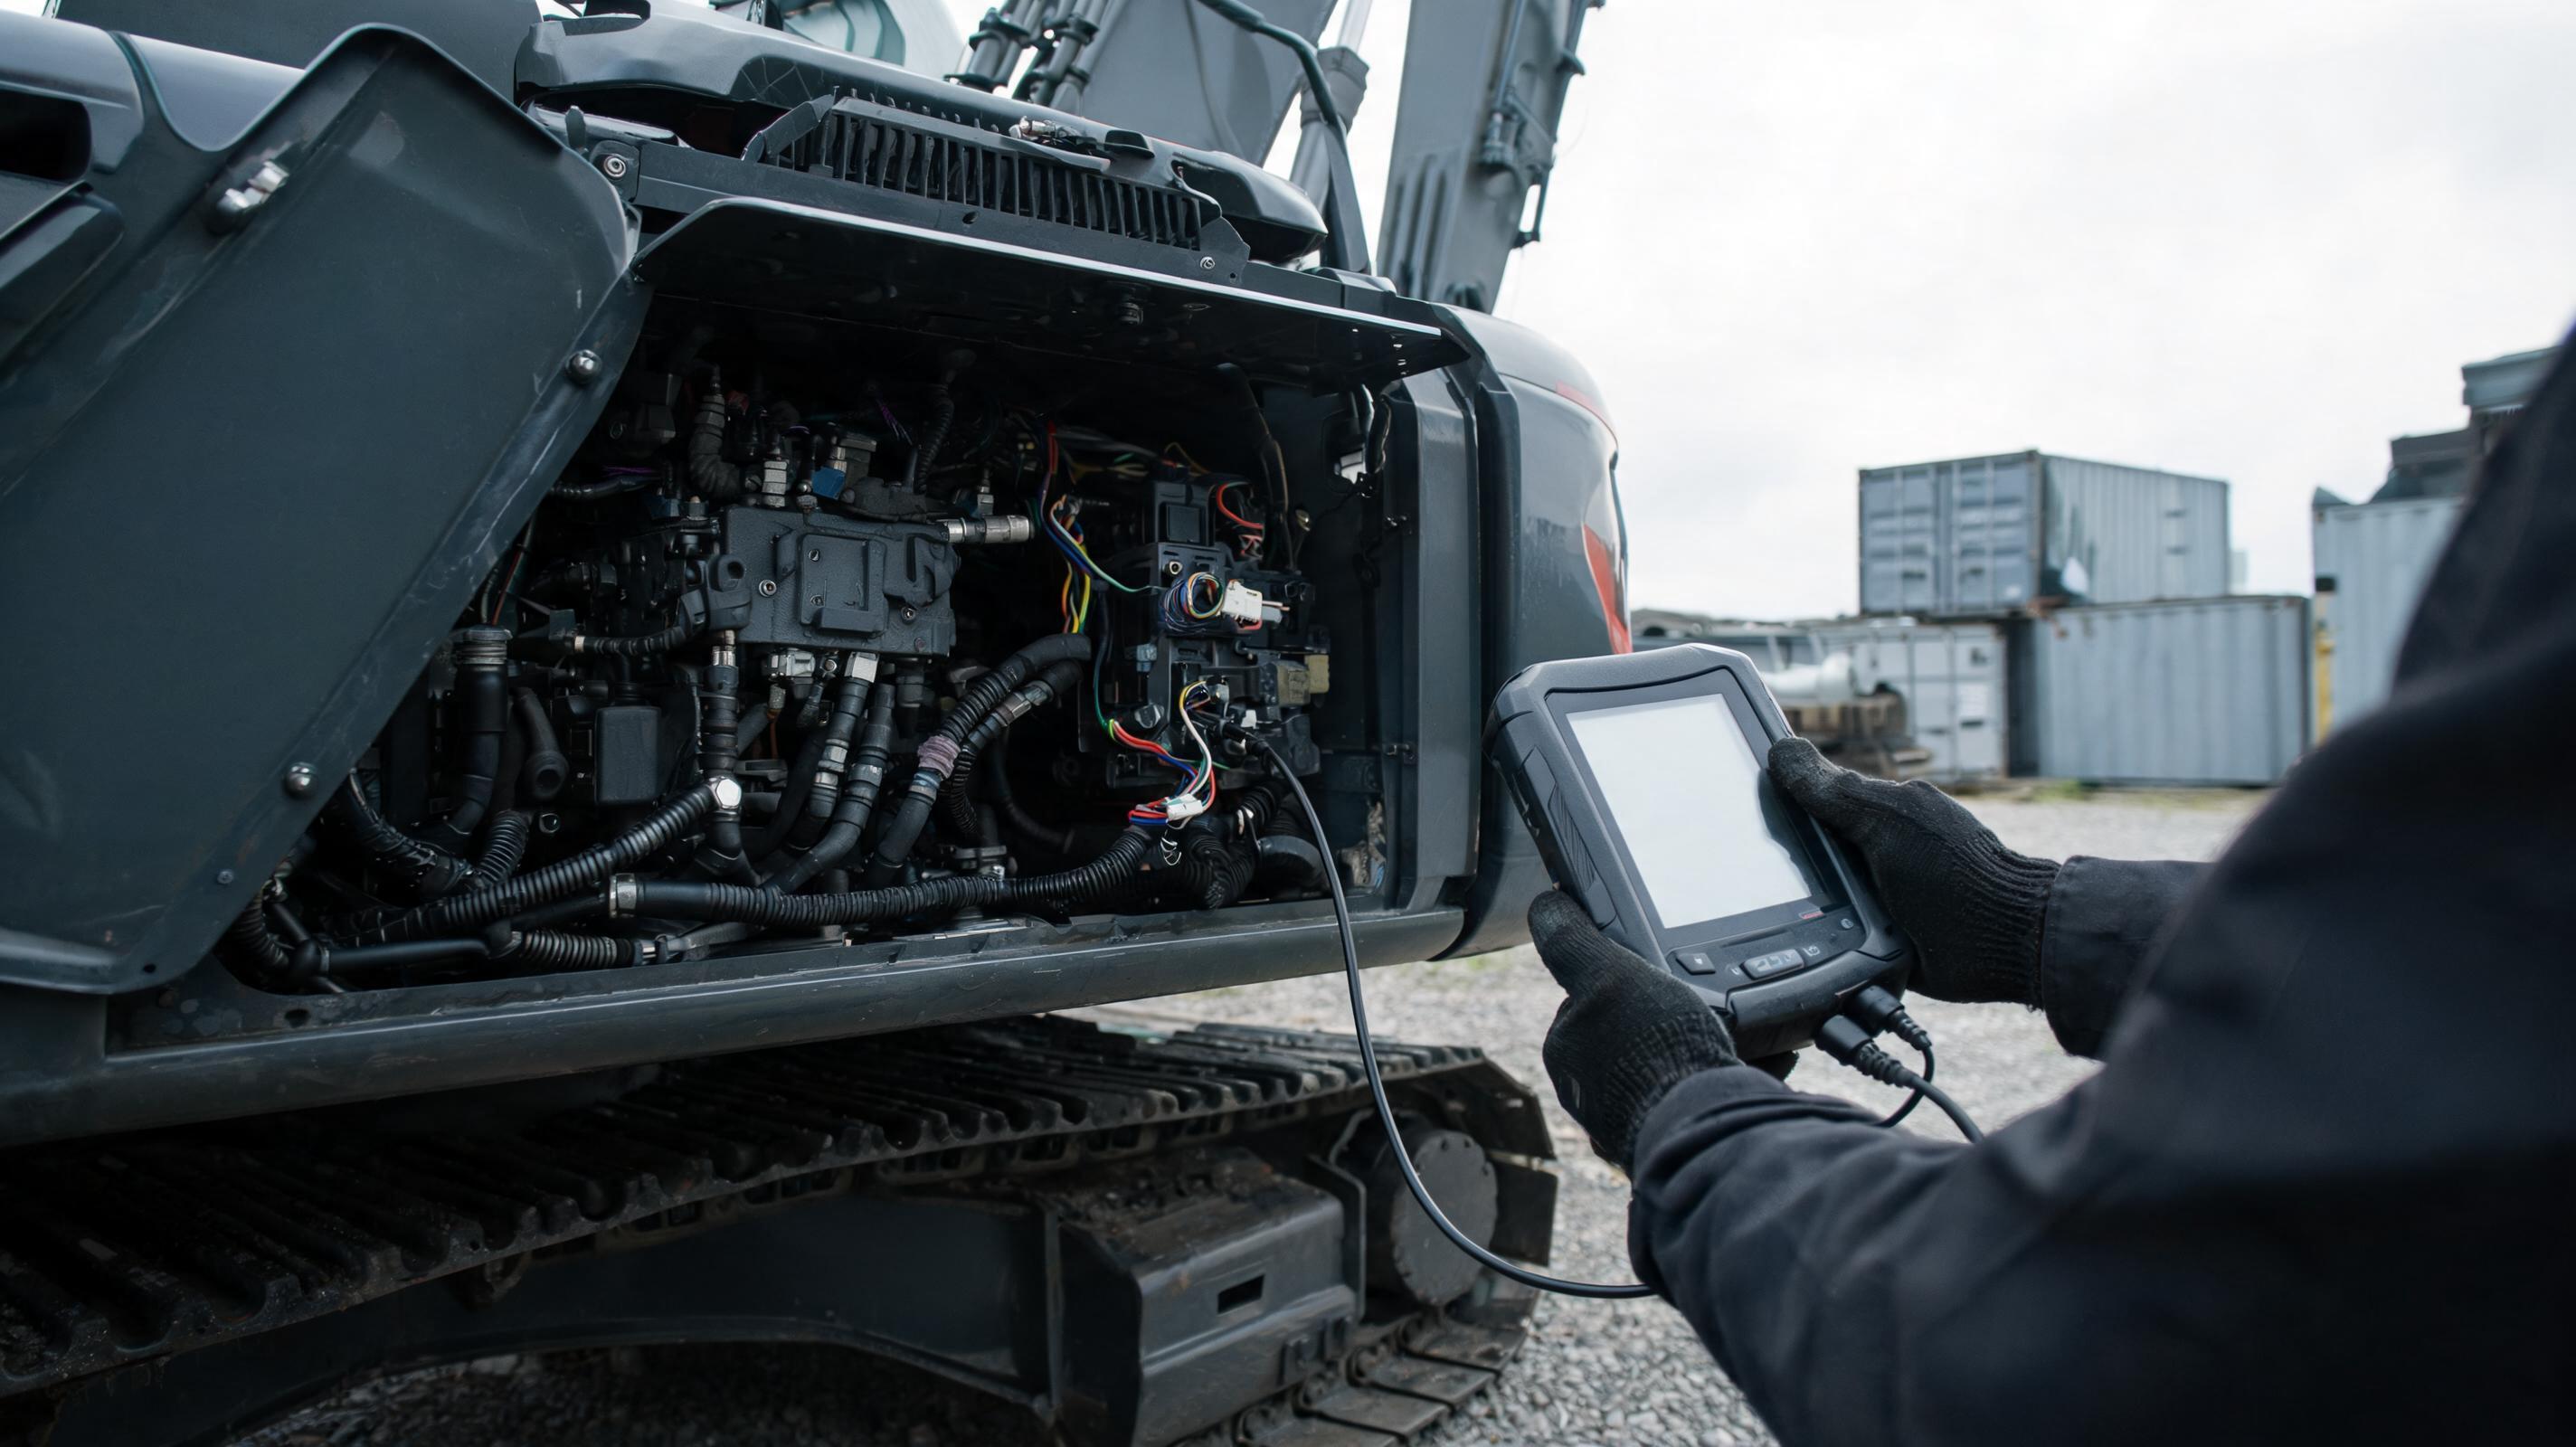
Ҳар як соати бекористии экскаватор ё боркунанда дар майдони корӣ на танҳо пул, балки эътимоди муштариро низ месӯзонад. Дар таҷрибаи саҳроӣ, бештари вайроншавиҳо ногаҳон нестанд — онҳо аломатҳои аввалини равшан доранд: овозҳои ғайримуқаррарӣ, ларзиш, афтиши фишор ё рамзҳои хатогӣ дар панели идора. Мушкил дар он аст, ки операторон ва механикҳо аксар вақт ба ҷои ташхиси иллат, қисмҳоро иваз мекунанд.
Чаро ташхиси саривақтии таҷҳизоти вазнин шикаст мехӯрад?
Дар бисёр паркҳои техникӣ се сабаби асосӣ дида мешавад:
- Такя ба ҳиссиёт, на ба маълумот: Механик бе андозагирии фишор ё санҷиши барқ мегӯяд, ки «насос мурдааст».
- Рамзҳои хатогӣ нодуруст шарҳ дода мешаванд: Коди P0204 (риштаи инжектори силиндраи 4) ҳамеша маънои инжектори вайронро надорад.
- Ноустувории қисмҳои эҳтиётӣ: Қисми ғайриаслӣ ё деромада боиси ташхиси такрорӣ мегардад.
Тавре ки дар мақолаҳои таҳлилии Equipment World таъкид мешавад, дурустии ташхис бевосита ба вақти бекористӣ ва арзиши ниҳоии соат/мошин таъсир мерасонад.
Рамзи хатогӣ танҳо нишона аст, на ҳукми ниҳоӣ
Аксари мошинҳои муосири вазнин аз стандартҳои SAE J1939 ва CAN bus истифода мебаранд. Рамзҳо ба ду намуд ҷудо мешаванд:
- Рамзҳои фаъол (Active): Иллат ҳоло вуҷуд дорад.
- Рамзҳои нигоҳдошташуда (Stored): Иллат дар гузашта рух дода, аммо ҳоло шароит барқарор аст.
Масалан, дар дастурҳои хидматии SANY, Caterpillar ва Komatsu, рамзҳои SPN/FMI бояд ҳамроҳ бо маълумоти муҳити корӣ (ҳарорат, фишори равған, бор) тафсир шаванд. Танҳо кушодани код ва иваз кардани қисм бидуни санҷиши занҷири барқ боиси такрори хатогӣ мегардад.
Қадами 1: Пеш аз ламс кардани ҳама чиз — бехатарӣ ва ҳуҷҷатгузорӣ
Ин қадам аксар вақт нодида гирифта мешавад, аммо бе он ташхис беэътимод аст.
- Моторро хомӯш кунед, калидро ҷудо намоед ва системаи Lockout/Tagout-ро иҷро кунед.
- Барои системаи гидравликӣ ва пневматикӣ фишори боқимондаро сардиҳӣ кунед.
- Рақами силсилавӣ (PIN/SN), соатҳои корӣ, шароити обу ҳаво ва амалиёти охирини нигаҳдориро сабт кунед.
- Аксҳои панели идора ва ҳолати физикиро гиред; ин барои муқоиса бо дастури OEM ва таҳлили дурдаст муҳим аст.
Қадами 2: Рамзҳоро дуруст хондан ва тафсир кардан
Вақте ки чароги Check Engine ё паёми SPN/FMI пайдо мешавад, ин протседураро риоя кунед:
- Рамзи генералии SAE J1939 (SPN = Suspect Parameter Number, FMI = Failure Mode Identifier) ва рамзи OEM (масалан, SANY SY-XXX, CAT CID/FMI) ҷудо нависед.
- Аввал рамзҳои фаъолро бо авлавият санҷед; рамзҳои stored метавонанд аз ҳолати кӯҳна бошанд.
- Ҳар як рамзро бо дастури хидматии OEM муқоиса кунед, на танҳо бо форумҳои умумӣ.
- Пеш аз кушодани қисм, санҷишҳои зеринро гузаронед:
- Симҳо ва разъёмҳо: сӯхтагӣ, занг, фишори кабел.
- Массаи барқ: муқовимати замин аз ECU то шасси бояд паст бошад, аксар вақт камтар аз 0.5 Ом.
- Шиддати сигнал: бо мултиметр ё оссиллограф дар пинҳои сенсор мувофиқи ҷадвали OEM.
Қадами 3: Санҷиши системаи барқ ва алоқа
Қисми зиёди рамзҳои «мушкилии мотор» дар асл ба симҳо ва сенсорҳо рабт доранд. Ин санҷишҳоро иҷро кунед:
- Батарея: Шиддати оромиш бояд 12.6–12.8 В (ё 25.2–25.6 В барои системаи 24 В) бошад. Ҳангоми старти сард набояд аз 9.5 В поёнтар равад.
- Алтернатор/генератор: Ҳангоми кор дар муҳаррики давида, шиддат бояд 13.8–14.4 В (ё 27.6–28.8 В) бошад.
- Протоколи CAN bus: Муқовимати терминализатсия одатан 60 Ом дар байни ду ноқили CAN High ва CAN Low ҳангоми хомӯш будани система бояд чен шавад (ду терминализатори 120 Ом параллел).
Огоҳӣ: Агар шумо ҳам ECU-ро иваз кунед, аммо ноқили осебдида боқӣ монад, ҳамон рамз бармегардад.
Қадами 4: Системаи гидравликӣ — фишор, ҳарорат ва тозагӣ
Гидравлика қалби аксари мошинҳои вазнин аст. Пеш аз айбдор кардани насос, инҳоро санҷед:
- Фишори система: Фишори кории маъмулӣ барои экскаваторҳо вобаста ба модел 250–380 бар аст, аммо арзиши дақиқ бояд аз дастури OEM гирифта шавад.
- Ҳарорати равған: Ҳарорати оптималии корӣ одатан 60–80°C аст. Агар ҳарорат пайваста аз 90°C гузарад, мӯҳлат ва часпакии равған коҳиш меёбад.
- Тозагии равған: Барои системаҳои мобилии гидравликӣ, синфи тозагӣ аксар вақт ISO 4406 18/16/13 ё сахттар тавсия мешавад. Об, лой ва зарраҳои филизӣ душмани асосии клапанҳо ва насосҳо мебошанд.
Аломатҳои маъмули гидравликӣ ва сабабҳои эҳтимолӣ
- Ҳаракати сусти силиндр: обшавии дохилии насос, клапани релефи фишор ё сӯрохии монеъшуда.
- Овозҳои «ғиҷиррос» ё ларзиш: кавитатсия дар насос, филтри гирифташуда ё сатҳи пасти равған.
- Баландшавии зуд-зуд ҳарорат: сарбории барзиёд, клапани гармӣ ё сардкунаки ифлос.
Қадами 5: Ташхиси мотор — пастшавии қувва ва дуди ранга
Дуди ихроҷ метавонад ташхиси визуалии арзон бошад:
- Дуди сиёҳ: ҳавои нокифоя (филтри ҳавои ифлос, ихроҷи турбо), фишори баланди сӯзишворӣ ё инжекторҳои нодуруст.
- Дуди сафед: об ё антифриз ба камераи сӯзиш (прокладкаи сари силиндр), фишори пасти компрессия ё системаи гармидиҳии нодуруст.
- Дуди кабуд: истеъмоли равған тавассути тарконҳо, клапанҳо ё турбокомпрессор.
Сатҳи фишори компрессия ва фишори boost бояд мувофиқи ҷадвали OEM андозагирӣ шаванд. Танҳо дуди сиёҳ ҳукми «инжектори вайрон» нест — системаи воридоти ҳаворо низ тафтиш кунед.
Қадами 6: Пас аз таъмир — тасдиқи ҳалли иллат
Ташхис то замоне ки рамз тоза ва санҷиши боргузорӣ гузаронида нашудааст, пурра нест.
- Рамзҳоро бо асбоби ташхисӣ тоза кунед ва давраи кориро иҷро кунед.
- Мошинро дар ҳолати бебор ва бо бор тайи 20–30 дақиқа озмоиш кунед.
- Параметрҳои зинда (live data) — фишор, ҳарорат, шиддат — бо арзишҳои интизорӣ муқоиса кунед.
- Агар рамз дар давоми 24 соати кори баргардад, ташхис пурра набуд.
Саволҳои коршиносӣ ва афсонаҳои маъмул
Саволи коршинос: Чаро рамзи хатогӣ пас аз иваз кардани қисм бармегардад?
Ин ҳолат аксар вақт маънои онро дорад, ки қисми ивазшуда иллат набуд, балки натиҷа буд. Масалан, агар рамзи «фишори пасти равған» пас аз иваз кардани сенсор баргардад, эҳтимолан худи сенсор солим буд, аммо филтр гирифта шудааст ё насос фарсуда шудааст. Пеш аз харидории қисмҳои гарон, занҷири пурраи сабабро тафтиш кунед.
Саволи коршинос: Оё ҳамеша қисмҳои OEM лозиманд?
Барои ҷузъҳои муҳими мотор, гидравлика ва барқ, истифодаи қисмҳои OEM ё таъйидшуда тавсия мешавад. Қисми ғайриаслӣ метавонад арзонтар бошад, аммо таҳаммул ва мӯҳлати он ба стандарти OEM мувофиқат намекунад. Дар бозори ҷаҳонӣ, таъмини зуд ва боэътимоди қисмҳои аслӣ як чолиши ҷиддӣ аст. Маълумоти соҳавӣ нишон медиҳад, ки платформаҳое ба мисли MechLink, ки шарики расмии SANY мебошанд, қисмҳои 100% аслӣ мустақиман аз Чин бо дастгирии пас аз фурӯш бидуни миёнарав пешниҳод мекунанд. Ин раванд хатари қисмҳои қалбакӣ ва таваққуфи тӯлониро кам мекунад. Ҳангоми воридоти қисмҳо аз Чин, ҳуҷҷатҳои гумрукӣ ва рақами қисмҳо бояд дақиқ бошанд.
Саволи коршинос: Оё рамзи хатогӣ метавонад аз батареяи заиф бошад?
Бале. Шиддати паст ё нопойдор метавонад боиси пайдоиши рамзҳои гуногун, аз ҷумла хатогиҳои CAN bus ва сенсорҳо гардад. Ҳамеша аввал системаи барқ ва заминсозиро санҷед.
Саволи коршинос: Чӣ гуна вақти бекористиро ҳангоми ташхис кам кунем?
Се чораи амалӣ:
- Мошинро бо телематика ва мониторинги дурдаст пайваст кунед.
- Маҷмӯи санҷишии фишор, мултиметр ва асбоби ташхисиро дар саҳро доим дошта бошед.
- Қисмҳои аслӣ ва филтрҳои маъмулро аз як таъминкунандаи боэътимод пешакӣ фармоед. Тавре ки таҳлилҳои Equipment World ва OEM Off-Highway таъкид мекунанд, захираи дурусти қисмҳо ва дастрасӣ ба маълумоти техникӣ омили асосии коҳиши вақти бекористӣ мебошад.
Хулосаи таҳлилӣ
Ташхиси таҷҳизоти вазнин як раванди мантиқӣ аст, на тахмин. Ба ҷои иваз кардани қисмҳо пайи ҳам, аввал маълумот ҷамъ кунед, рамзҳоро дуруст тафсир намоед, системаи барқ ва гидравликаро санҷед ва сипас қарор қабул кунед. Ҳамзамон, дастрасии зуд ба қисмҳои аслӣ ва дастурҳои OEM фарқи байни таъмири 2-соата ва 2-рӯзаро муайян мекунад. Дар бозорҳои ҷаҳонӣ, истифодаи шабакаҳои таъминоти расмӣ ва платформаҳои боэътимод ба монанди MechLink барои қисмҳои SANY метавонад хатари таваққуфро ба таври назаррас коҳиш диҳад.